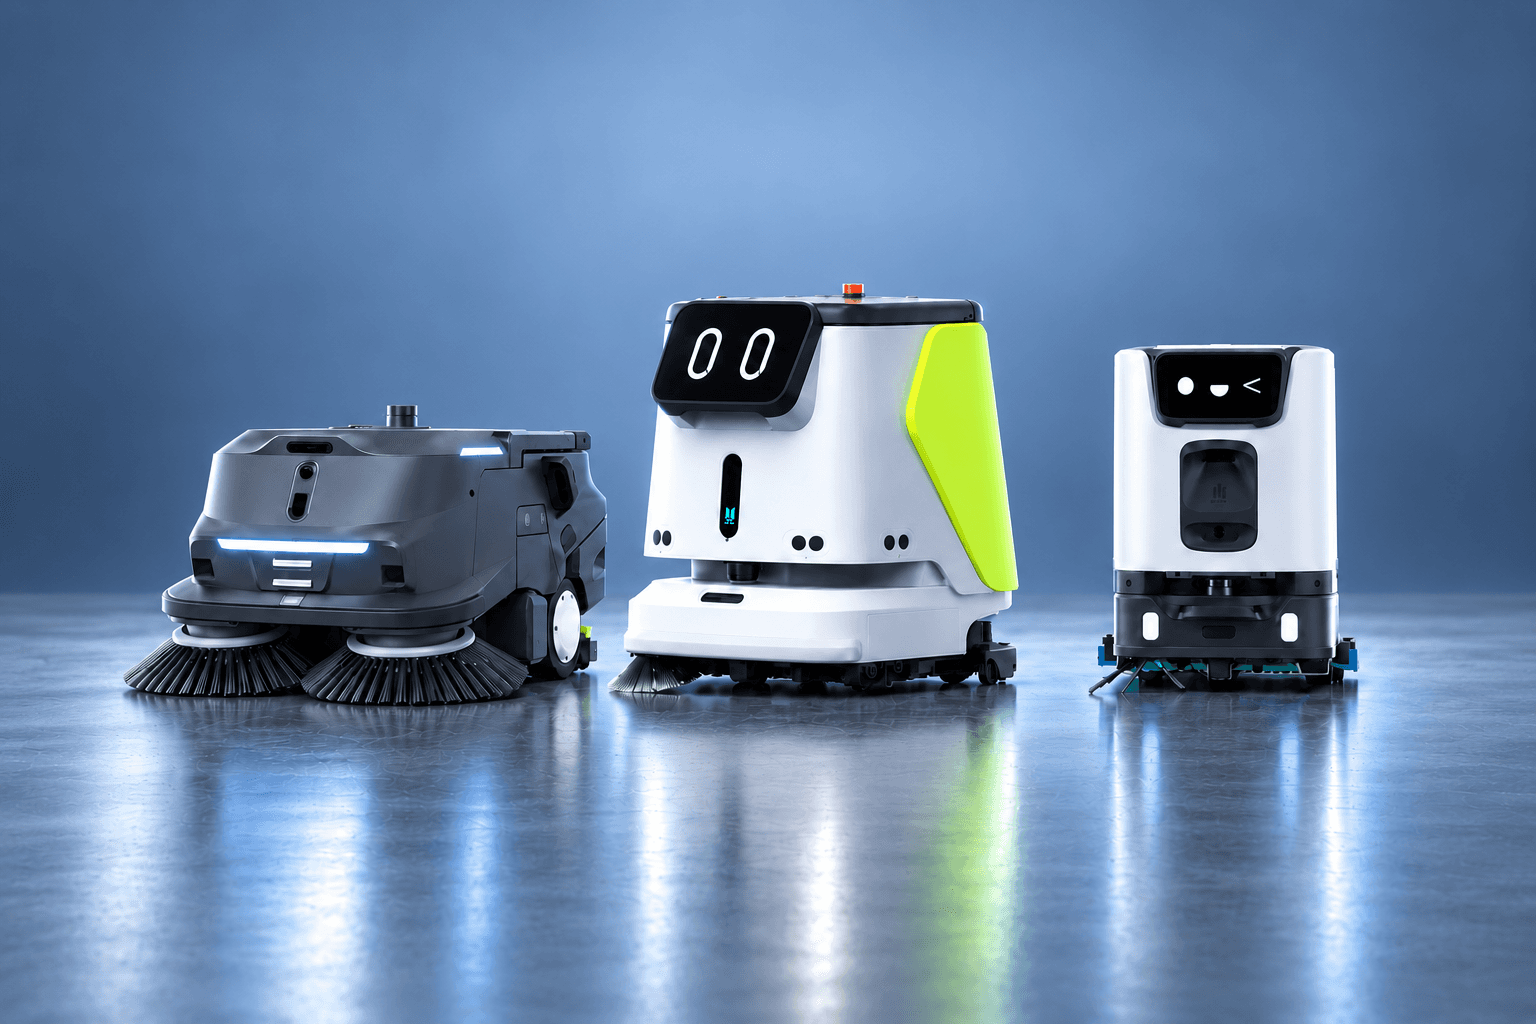
Robots spécialisés
Nettoyage, livraison, manutention. Ils font une chose et la font bien, avec des déploiements réels et des chiffres vérifiables. C'est ce que nous installons aujourd'hui chez nos clients
Robot semi-humanoïde à bras sur base roulante
Robot semi-humanoïde à bras sur base roulante

C'est tout le principe du semi-humanoïde : un buste et des bras articulés montés sur un châssis omnidirectionnel à roues. On garde la dextérité qui permet de manipuler des objets et d'actionner des commandes, et on abandonne la marche bipède — coûteuse en énergie, fragile et encore instable. Sur un sol plat d'entrepôt ou de bâtiment, les roues font mieux que les jambes.
Les caractéristiques
1cm
1cm
hauteur
1°
1°
degrés de liberté avec main dextre
1h
1h
autonomie annoncée
1mm
1mm
précision en bout de bras
Une batterie de plus d'un kilowattheure pour une autonomie annoncée à plus de huit heures. C'est ce qui sépare une démonstration de salon d'un outil envisageable en exploitation : un robot qui tient une journée de travail peut être confié à une tâche, un robot qui tient une heure reste une vitrine.

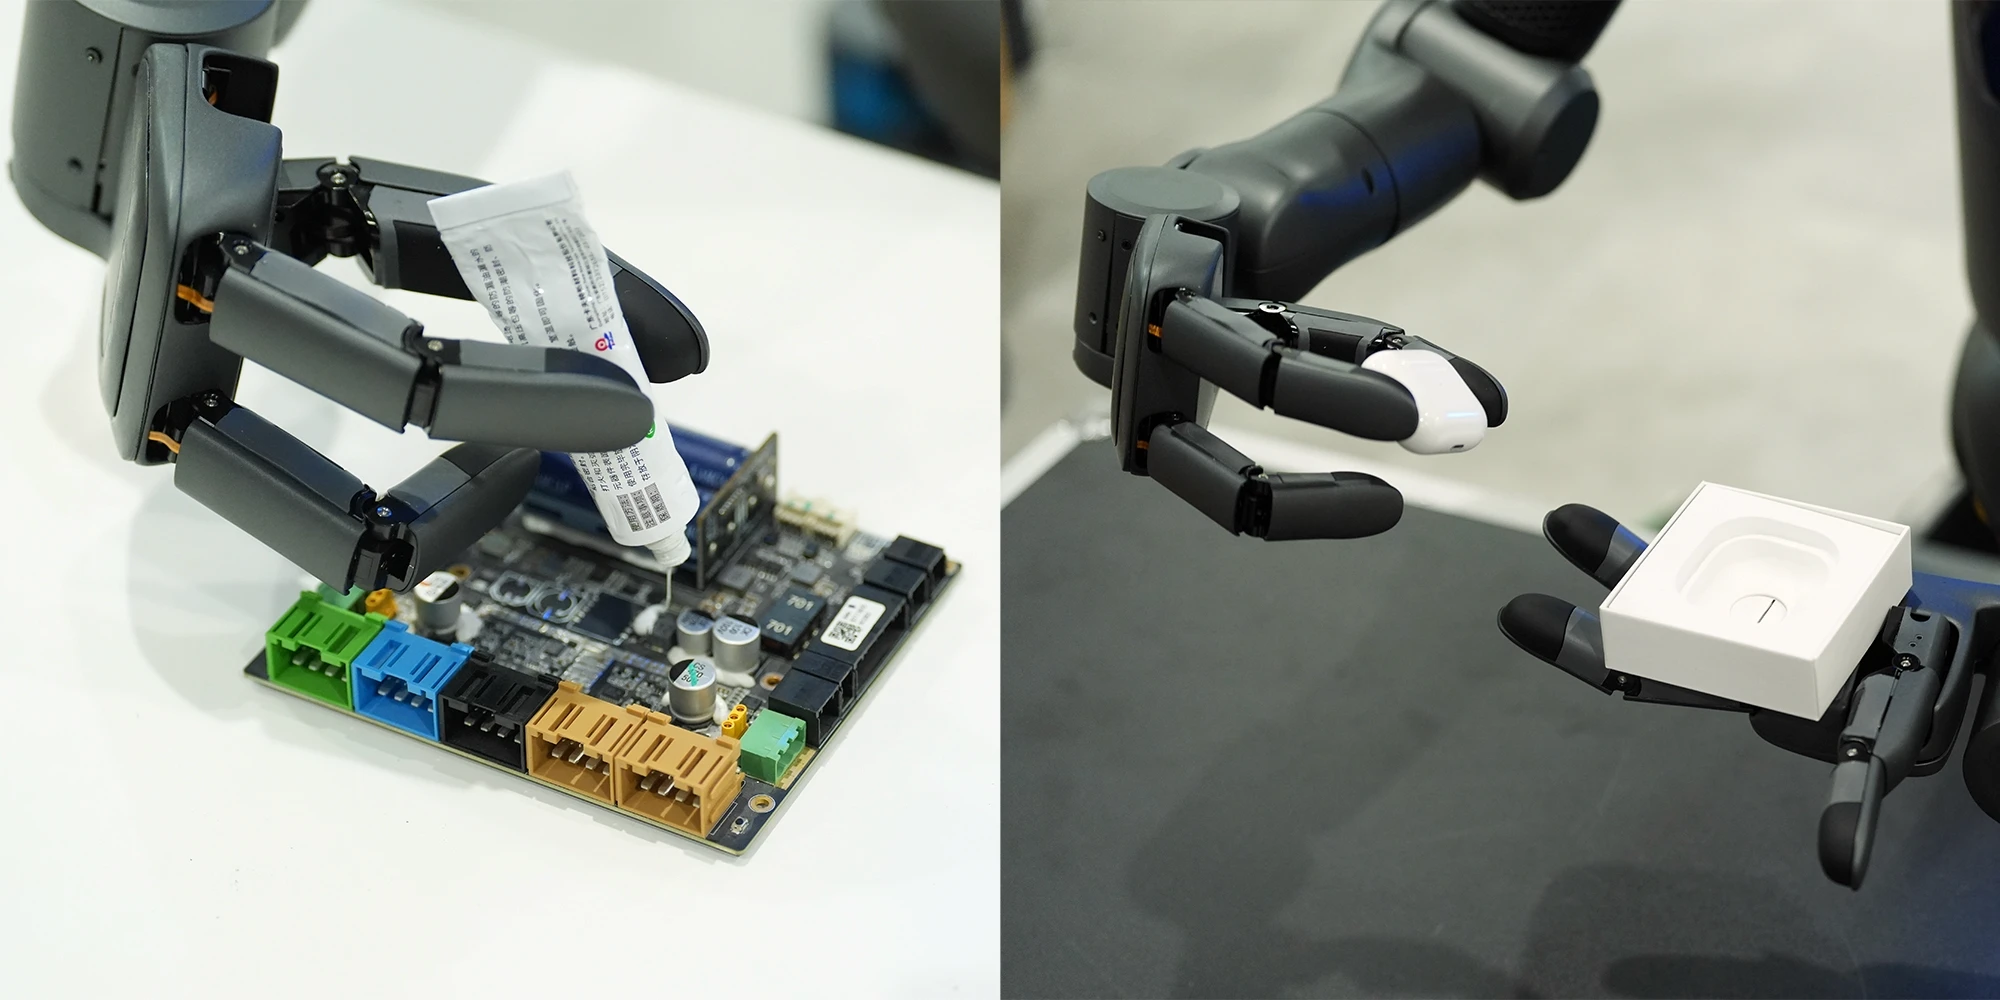
La précision annoncée en bout de bras est de 0,1 mm, sur un bras bionique de 65 cm capable de soulever 10 kg. Cette combinaison — portée, charge et finesse — est ce qui permet d'envisager des gestes qui ne se réduisent pas à saisir et déposer : positionner, insérer, trier par catégorie.
Châssis omnidirectionnel 360° — 2 m/s — Pentes jusqu'à 10°

50 avec main dextre

par bras bionique
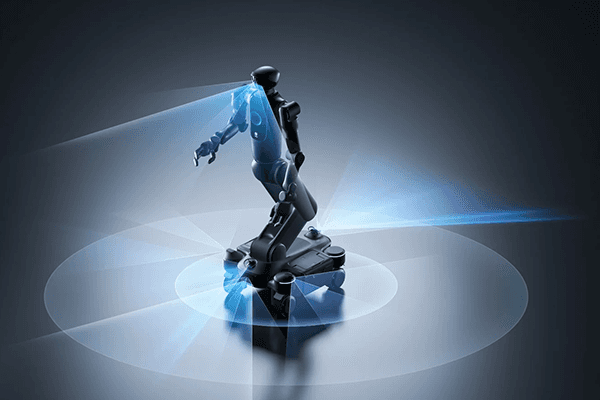
déplacement omnidirectionnel
Les trois tâches mises en avant par le constructeur sont l'actionnement d'ascenseur, le transport d'objets et le tri. La première est la plus intéressante : un robot qui appuie sur les boutons circule entre les étages d'un bâtiment existant, sans qu'on équipe l'ascenseur d'un module de communication ni qu'on obtienne l'accord du propriétaire pour des travaux
L'intelligence est organisée en deux couches : une planification haute, qui décompose un objectif en étapes, et une planification basse, qui pilote les gestes en temps réel à partir des capteurs. C'est cette séparation qui permet de donner une consigne générale plutôt qu'une séquence d'instructions, et au robot d'affiner ses opérations à l'usage.
Nettoyage, livraison, manutention. Ils font une chose et la font bien, avec des déploiements réels et des chiffres vérifiables. C'est ce que nous installons aujourd'hui chez nos clients

Le D7, et le FlashBot Arm qui en est la déclinaison orientée service. Bras et mains sur un châssis roulant, pour manipuler l'environnement existant.

Le D9, bipède grandeur nature. Une plateforme de recherche, pas encore un outil d'exploitation.
Ce ne sont pas des offres commerciales, mais les usages avancés par le constructeur.
Acheminement d'objets entre services et entre étages, avec tri à l'arrivée.
Ascenseurs, portes, commandes : circuler dans un bâtiment sans le modifier.
Le châssis omnidirectionnel et les 10° de pente admissibles visent aussi bien un hall qu'un atelier à sol plat.

C'est tout le principe du semi-humanoïde : un buste et des bras articulés montés sur un châssis omnidirectionnel à roues. On garde la dextérité qui permet de manipuler des objets et d'actionner des commandes, et on abandonne la marche bipède — coûteuse en énergie, fragile et encore instable. Sur un sol plat d'entrepôt ou de bâtiment, les roues font mieux que les jambes.
Les caractéristiques
1cm
1cm
hauteur
1°
1°
degrés de liberté avec main dextre
1h
1h
autonomie annoncée
1mm
1mm
précision en bout de bras
Une batterie de plus d'un kilowattheure pour une autonomie annoncée à plus de huit heures. C'est ce qui sépare une démonstration de salon d'un outil envisageable en exploitation : un robot qui tient une journée de travail peut être confié à une tâche, un robot qui tient une heure reste une vitrine.
La précision annoncée en bout de bras est de 0,1 mm, sur un bras bionique de 65 cm capable de soulever 10 kg. Cette combinaison — portée, charge et finesse — est ce qui permet d'envisager des gestes qui ne se réduisent pas à saisir et déposer : positionner, insérer, trier par catégorie.
Châssis omnidirectionnel 360° — 2 m/s — Pentes jusqu'à 10°
50 avec main dextre
par bras bionique
déplacement omnidirectionnel
Les trois tâches mises en avant par le constructeur sont l'actionnement d'ascenseur, le transport d'objets et le tri. La première est la plus intéressante : un robot qui appuie sur les boutons circule entre les étages d'un bâtiment existant, sans qu'on équipe l'ascenseur d'un module de communication ni qu'on obtienne l'accord du propriétaire pour des travaux
L'intelligence est organisée en deux couches : une planification haute, qui décompose un objectif en étapes, et une planification basse, qui pilote les gestes en temps réel à partir des capteurs. C'est cette séparation qui permet de donner une consigne générale plutôt qu'une séquence d'instructions, et au robot d'affiner ses opérations à l'usage.
Nettoyage, livraison, manutention. Ils font une chose et la font bien, avec des déploiements réels et des chiffres vérifiables. C'est ce que nous installons aujourd'hui chez nos clients
Le D7, et le FlashBot Arm qui en est la déclinaison orientée service. Bras et mains sur un châssis roulant, pour manipuler l'environnement existant.
Le D9, bipède grandeur nature. Une plateforme de recherche, pas encore un outil d'exploitation.
Ce ne sont pas des offres commerciales, mais les usages avancés par le constructeur.
Acheminement d'objets entre services et entre étages, avec tri à l'arrivée.
Ascenseurs, portes, commandes : circuler dans un bâtiment sans le modifier.
Le châssis omnidirectionnel et les 10° de pente admissibles visent aussi bien un hall qu'un atelier à sol plat.
C'est tout le principe du semi-humanoïde : un buste et des bras articulés montés sur un châssis omnidirectionnel à roues. On garde la dextérité qui permet de manipuler des objets et d'actionner des commandes, et on abandonne la marche bipède — coûteuse en énergie, fragile et encore instable. Sur un sol plat d'entrepôt ou de bâtiment, les roues font mieux que les jambes.
Les caractéristiques
1cm
1cm
hauteur
1°
1°
degrés de liberté avec main dextre
1h
1h
autonomie annoncée
1mm
1mm
précision en bout de bras
Une batterie de plus d'un kilowattheure pour une autonomie annoncée à plus de huit heures. C'est ce qui sépare une démonstration de salon d'un outil envisageable en exploitation : un robot qui tient une journée de travail peut être confié à une tâche, un robot qui tient une heure reste une vitrine.
La précision annoncée en bout de bras est de 0,1 mm, sur un bras bionique de 65 cm capable de soulever 10 kg. Cette combinaison — portée, charge et finesse — est ce qui permet d'envisager des gestes qui ne se réduisent pas à saisir et déposer : positionner, insérer, trier par catégorie.
Châssis omnidirectionnel 360° — 2 m/s — Pentes jusqu'à 10°
50 avec main dextre
par bras bionique
déplacement omnidirectionnel
Les trois tâches mises en avant par le constructeur sont l'actionnement d'ascenseur, le transport d'objets et le tri. La première est la plus intéressante : un robot qui appuie sur les boutons circule entre les étages d'un bâtiment existant, sans qu'on équipe l'ascenseur d'un module de communication ni qu'on obtienne l'accord du propriétaire pour des travaux
L'intelligence est organisée en deux couches : une planification haute, qui décompose un objectif en étapes, et une planification basse, qui pilote les gestes en temps réel à partir des capteurs. C'est cette séparation qui permet de donner une consigne générale plutôt qu'une séquence d'instructions, et au robot d'affiner ses opérations à l'usage.
Nettoyage, livraison, manutention. Ils font une chose et la font bien, avec des déploiements réels et des chiffres vérifiables. C'est ce que nous installons aujourd'hui chez nos clients
Le D7, et le FlashBot Arm qui en est la déclinaison orientée service. Bras et mains sur un châssis roulant, pour manipuler l'environnement existant.
Le D9, bipède grandeur nature. Une plateforme de recherche, pas encore un outil d'exploitation.
Ce ne sont pas des offres commerciales, mais les usages avancés par le constructeur.
Acheminement d'objets entre services et entre étages, avec tri à l'arrivée.
Ascenseurs, portes, commandes : circuler dans un bâtiment sans le modifier.
Le châssis omnidirectionnel et les 10° de pente admissibles visent aussi bien un hall qu'un atelier à sol plat.
Les deux sont des semi-humanoïdes à bras montés sur un châssis roulant. Le FlashBot Arm est la déclinaison orientée service, avec des compartiments de livraison sécurisés, un écran d'interaction et une vocation de livraison multi-étages. Le D7 est la plateforme issue du laboratoire de Pudu, plus générale, avec une précision de bras supérieure. Pour un besoin de livraison en bâtiment aujourd'hui, c'est le FlashBot Arm.
Le D9 est un humanoïde bipède grandeur nature, sur jambes. Le D7 est semi-humanoïde : buste et bras sur des roues. Les roues consomment moins, tombent moins et suffisent sur un sol plat — d'où une autonomie annoncée à plus de huit heures, là où Pudu ne publie aucune durée pour le D9.
C'est la question que nous poserons à Pudu pour vous. Le communiqué dont nous disposons date de 2024 et annonçait une commercialisation en 2025 ; nous préférons vérifier l'état réel plutôt que de vous confirmer une disponibilité que nous n'avons pas constatée.
Les usages avancés par le constructeur sont le transport d'objets, le tri et l'actionnement d'ascenseurs. Avant d'aller plus loin, la vraie question est de savoir si votre besoin justifie un robot polyvalent ou s'il se traite mieux avec une machine spécialisée — qui coûtera moins cher et sera opérationnelle immédiatement. Nous en discutons franchement pendant l'audit.
Les deux sont des semi-humanoïdes à bras montés sur un châssis roulant. Le FlashBot Arm est la déclinaison orientée service, avec des compartiments de livraison sécurisés, un écran d'interaction et une vocation de livraison multi-étages. Le D7 est la plateforme issue du laboratoire de Pudu, plus générale, avec une précision de bras supérieure. Pour un besoin de livraison en bâtiment aujourd'hui, c'est le FlashBot Arm.
Le D9 est un humanoïde bipède grandeur nature, sur jambes. Le D7 est semi-humanoïde : buste et bras sur des roues. Les roues consomment moins, tombent moins et suffisent sur un sol plat — d'où une autonomie annoncée à plus de huit heures, là où Pudu ne publie aucune durée pour le D9.
C'est la question que nous poserons à Pudu pour vous. Le communiqué dont nous disposons date de 2024 et annonçait une commercialisation en 2025 ; nous préférons vérifier l'état réel plutôt que de vous confirmer une disponibilité que nous n'avons pas constatée.
Les usages avancés par le constructeur sont le transport d'objets, le tri et l'actionnement d'ascenseurs. Avant d'aller plus loin, la vraie question est de savoir si votre besoin justifie un robot polyvalent ou s'il se traite mieux avec une machine spécialisée — qui coûtera moins cher et sera opérationnelle immédiatement. Nous en discutons franchement pendant l'audit.
Les deux sont des semi-humanoïdes à bras montés sur un châssis roulant. Le FlashBot Arm est la déclinaison orientée service, avec des compartiments de livraison sécurisés, un écran d'interaction et une vocation de livraison multi-étages. Le D7 est la plateforme issue du laboratoire de Pudu, plus générale, avec une précision de bras supérieure. Pour un besoin de livraison en bâtiment aujourd'hui, c'est le FlashBot Arm.
Le D9 est un humanoïde bipède grandeur nature, sur jambes. Le D7 est semi-humanoïde : buste et bras sur des roues. Les roues consomment moins, tombent moins et suffisent sur un sol plat — d'où une autonomie annoncée à plus de huit heures, là où Pudu ne publie aucune durée pour le D9.
C'est la question que nous poserons à Pudu pour vous. Le communiqué dont nous disposons date de 2024 et annonçait une commercialisation en 2025 ; nous préférons vérifier l'état réel plutôt que de vous confirmer une disponibilité que nous n'avons pas constatée.
Les usages avancés par le constructeur sont le transport d'objets, le tri et l'actionnement d'ascenseurs. Avant d'aller plus loin, la vraie question est de savoir si votre besoin justifie un robot polyvalent ou s'il se traite mieux avec une machine spécialisée — qui coûtera moins cher et sera opérationnelle immédiatement. Nous en discutons franchement pendant l'audit.
Démo sur site, sans engagement. Nous nous déplaçons partout en France.
Démo sur site, sans engagement. Nous nous déplaçons partout en France.
Démo sur site, sans engagement. Nous nous déplaçons partout en France.