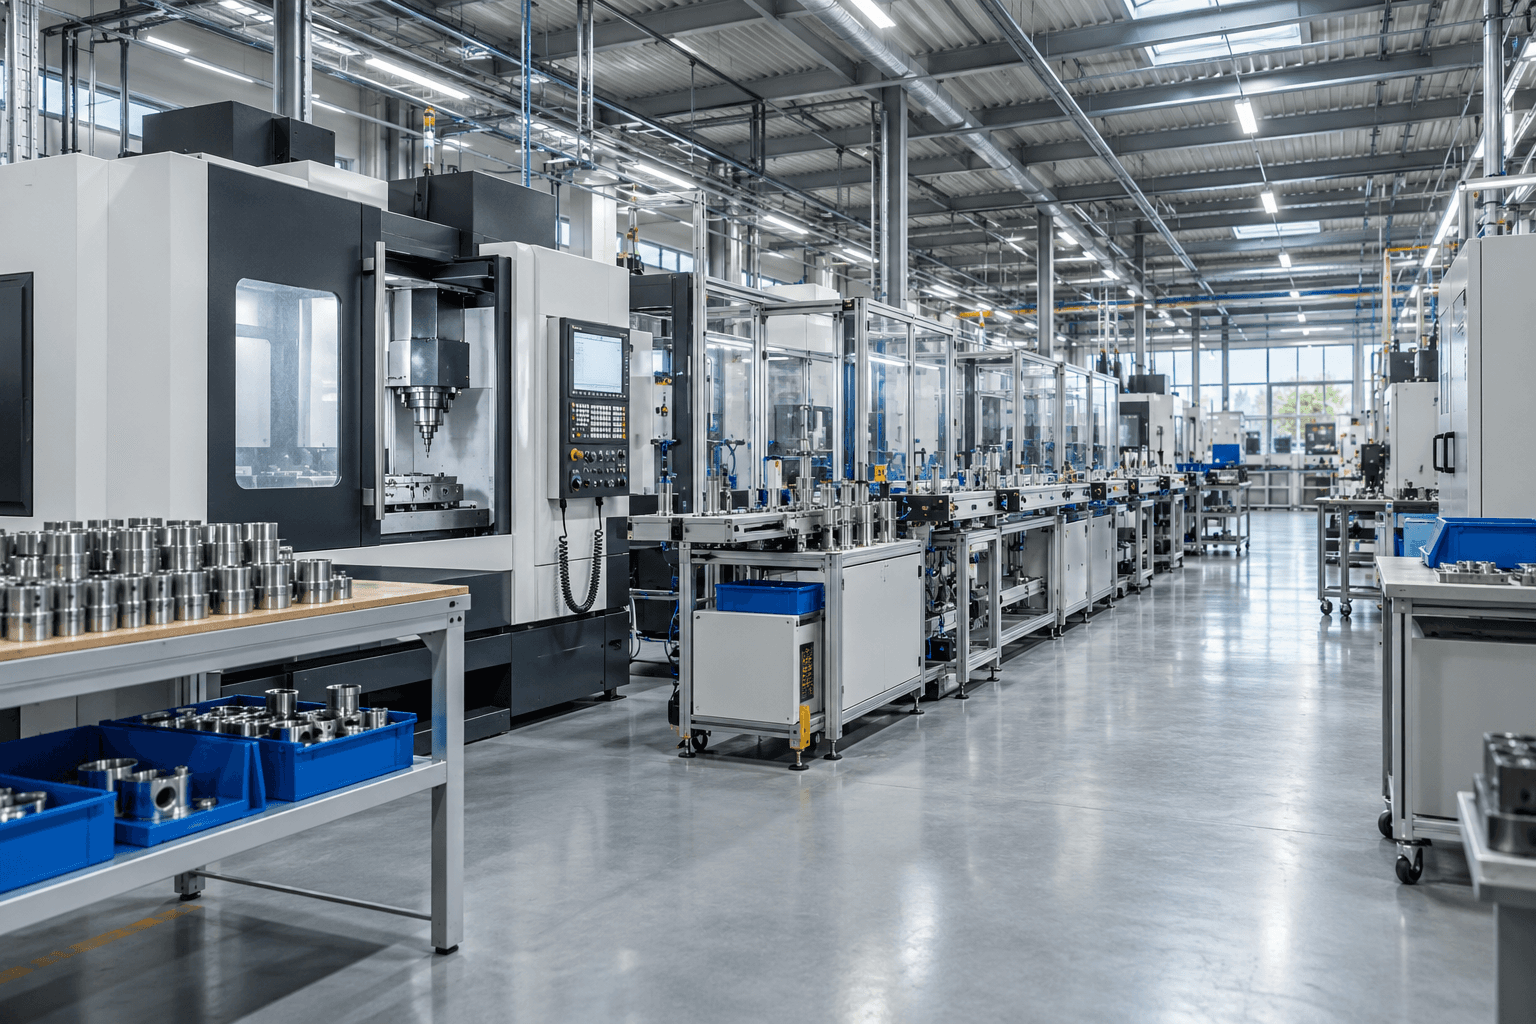
Production
approvisionnement des lignes en matières Navettes régulières entre stock et postes de fabrication, sans mobiliser de cariste sur des trajets répétitifs.

Manutention de palettes autonome, native IA
Manutention de palettes autonome, native IA
Une palette de 2 000 kg prise, transportée et déposée sans qu'un cariste soit mobilisé. Les fourches s'insèrent en 20 secondes, le robot roule à 1,2 m/s en charge et 1,6 m/s à vide. Sur les trajets répétitifs entre un quai, un stock et une ligne de production, c'est du temps de cariste rendu à des tâches qui demandent un jugement humain.
Les performances
1s
1s
insertion des fourches
1kg
1kg
charge maximale
1m
1m
largeur d'allée
1H
1H
autonomie à vide
C'est le point qui fait échouer la plupart des projets d'automatisation en entrepôt : une palette posée à la main n'est jamais parfaitement alignée. Le MP2000 encaisse jusqu'à 15 cm de décalage et 15° d'écart angulaire, et corrige seul sa trajectoire d'insertion. Vos équipes n'ont pas à changer leurs habitudes de dépose pour que le robot fonctionne.
Palettes à trois semelles, palettes à base périmétrique : elles sont prises en charge d'origine. Et pour les supports spécifiques que beaucoup de sites utilisent — bacs sur mesure, châssis maison, palettes non conformes — le robot apprend automatiquement à les reconnaître pour insérer ses fourches au bon endroit. Il s'adapte à votre parc, vous ne renouvelez pas votre parc pour lui.
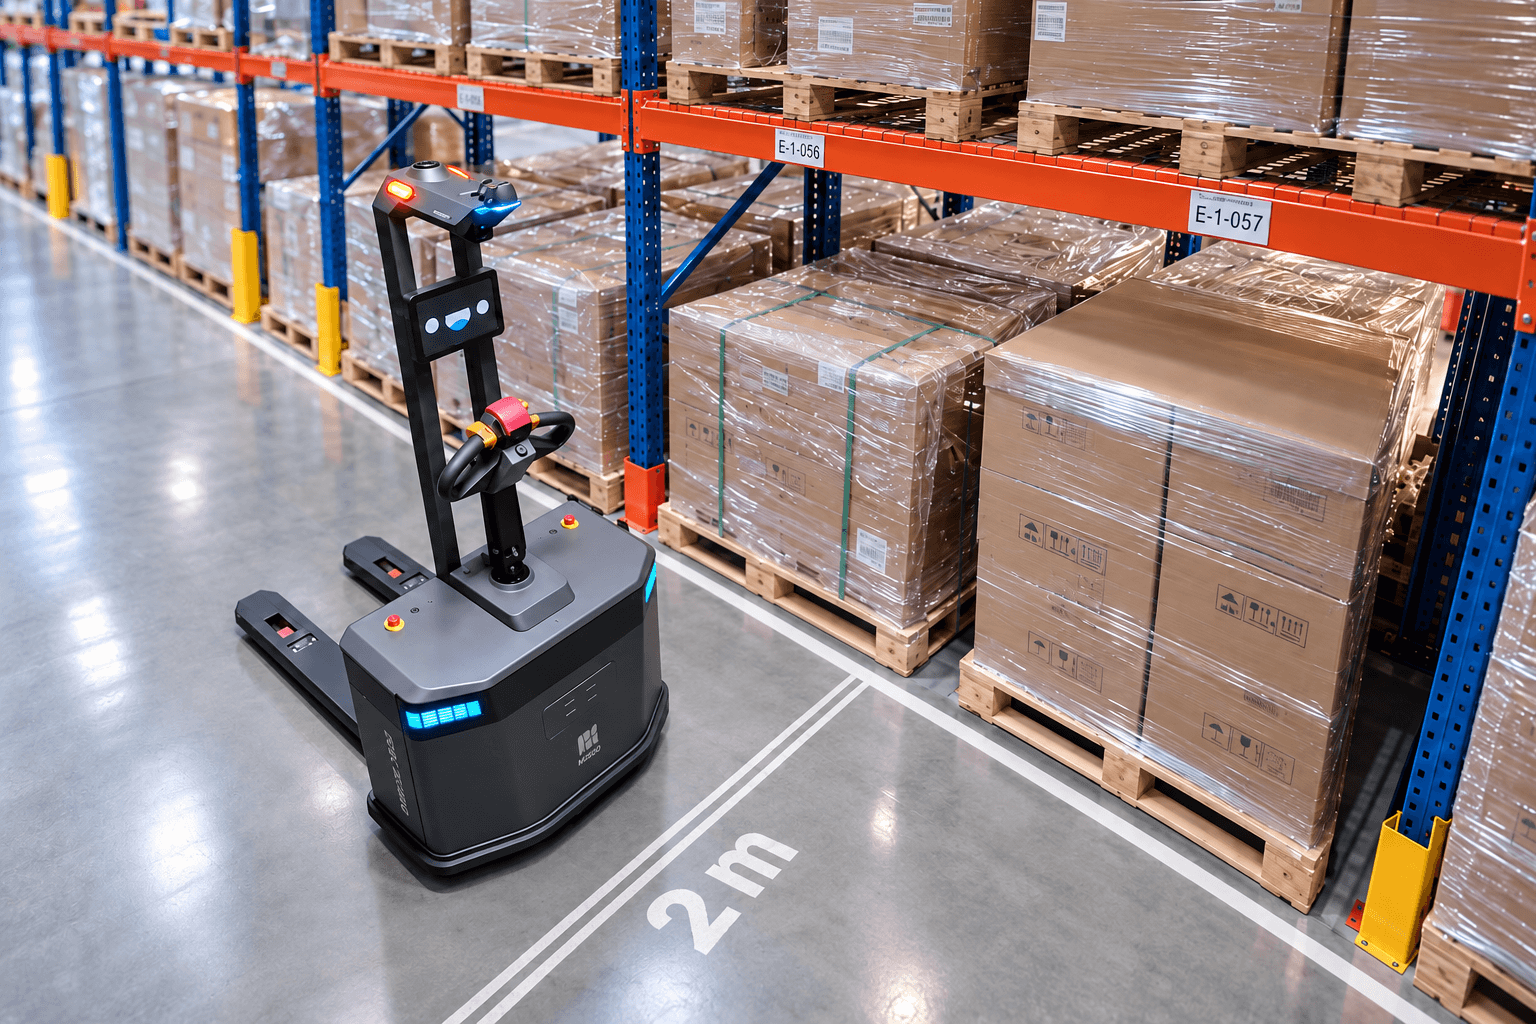
Le MP2000 prend une palette à 90° dans une allée de 2 mètres seulement, ce qui permet de réduire l'espacement entre palettes à 15 cm. Sur un entrepôt existant, cela veut dire des emplacements gagnés sans un mètre carré de plus — et une croissance absorbée sans extension du bâtiment. C'est souvent l'argument qui finance le projet.
6h00
Il détecte un emplacement occupé au stock matières, prend la palette et alimente le poste de production. Aucune confirmation humaine dans le cycle.
10h00
Palettes déposées à la main par le chauffeur, donc mal alignées. Il rattrape jusqu'à 15 cm et 15° d'écart et les range en stock.
14h00
Une palette atypique à déplacer en urgence : bascule en mode manuel, un opérateur reprend la main, puis le robot repart en autonomie.
20h00
Retour en charge pour environ 2 heures. Les autres robots de la flotte se répartissent les tâches, même si le réseau tombe.

Caméras de profondeur, LiDAR 3D et capteurs complémentaires forment un système de sécurité multicouche : détection en temps réel des personnes, des engins et des obstacles. Face à un obstacle mobile, il évite ou s'arrête ; face à un obstacle fixe, il recalcule seul son itinéraire au lieu d'attendre. Il évalue aussi le gabarit réel de sa charge pour vérifier qu'un passage est franchissable avant de s'y engager.
Manutention manuelle vs robot NORBOT sur sites réels. Données issues de nos déploiements clients.
Trajets répétitifs
un cariste mobilisé
Densité de stockage
espacement dicté par le gabarit de l'engin
Régularité
dépend des équipes
Trajets répétitifs
en autonomie, 12 h par charge
Densité de stockage
15 cm entre palettes
Régularité
cycles identiques, jour et nuit
Ratios indicatifs issus des fiches constructeur Pudu Robotics et de nos déploiements. Nous calculons vos ratios réels lors de l'audit, sur vos flux et vos plans de charge.
L'orchestration est distribuée : chaque robot décide et planifie son itinéraire lui-même, et les machines communiquent entre elles pour se coordonner. Conséquence concrète en entrepôt, où le Wi-Fi est rarement parfait : si la liaison tombe, la flotte continue de fonctionner de façon synchronisée au lieu de s'arrêter en attendant le serveur.
Une tâche se lance depuis l'application Pudu Link, par API depuis votre WMS ou votre ERP, par commande vocale ou par un simple bouton posé au poste. L'intégration optionnelle avec les portes automatiques et les ascenseurs permet d'enchaîner les zones et les niveaux. Vous branchez le robot sur votre organisation, pas l'inverse.
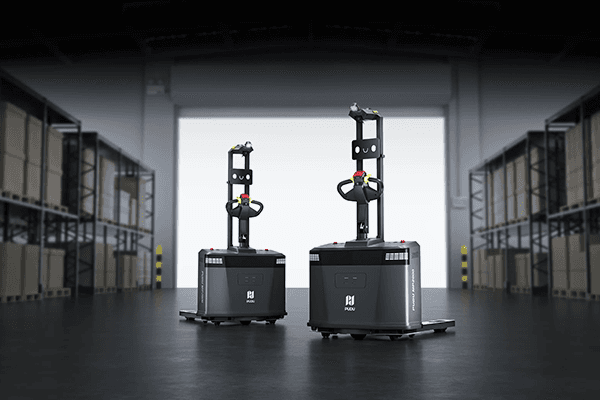
Même robot, mêmes 2 tonnes, mêmes dimensions, même navigation, même autonomie. Une seule différence : la largeur extérieure des fourches passe de 620 à 550 mm. C'est la version à prendre si votre parc comporte des palettes ou des supports dont les entrées de fourches sont plus rapprochées que le standard européen.
Sur le terrain, dans vos métiers
approvisionnement des lignes en matières Navettes régulières entre stock et postes de fabrication, sans mobiliser de cariste sur des trajets répétitifs.

rangement et densification Prise à 90° en allée de 2 m et espacement réduit à 15 cm : des emplacements gagnés sans agrandir le bâtiment.

transfert en centre de distribution Réception au quai, mise en stock et dispatch, avec rattrapage des palettes posées à la main.
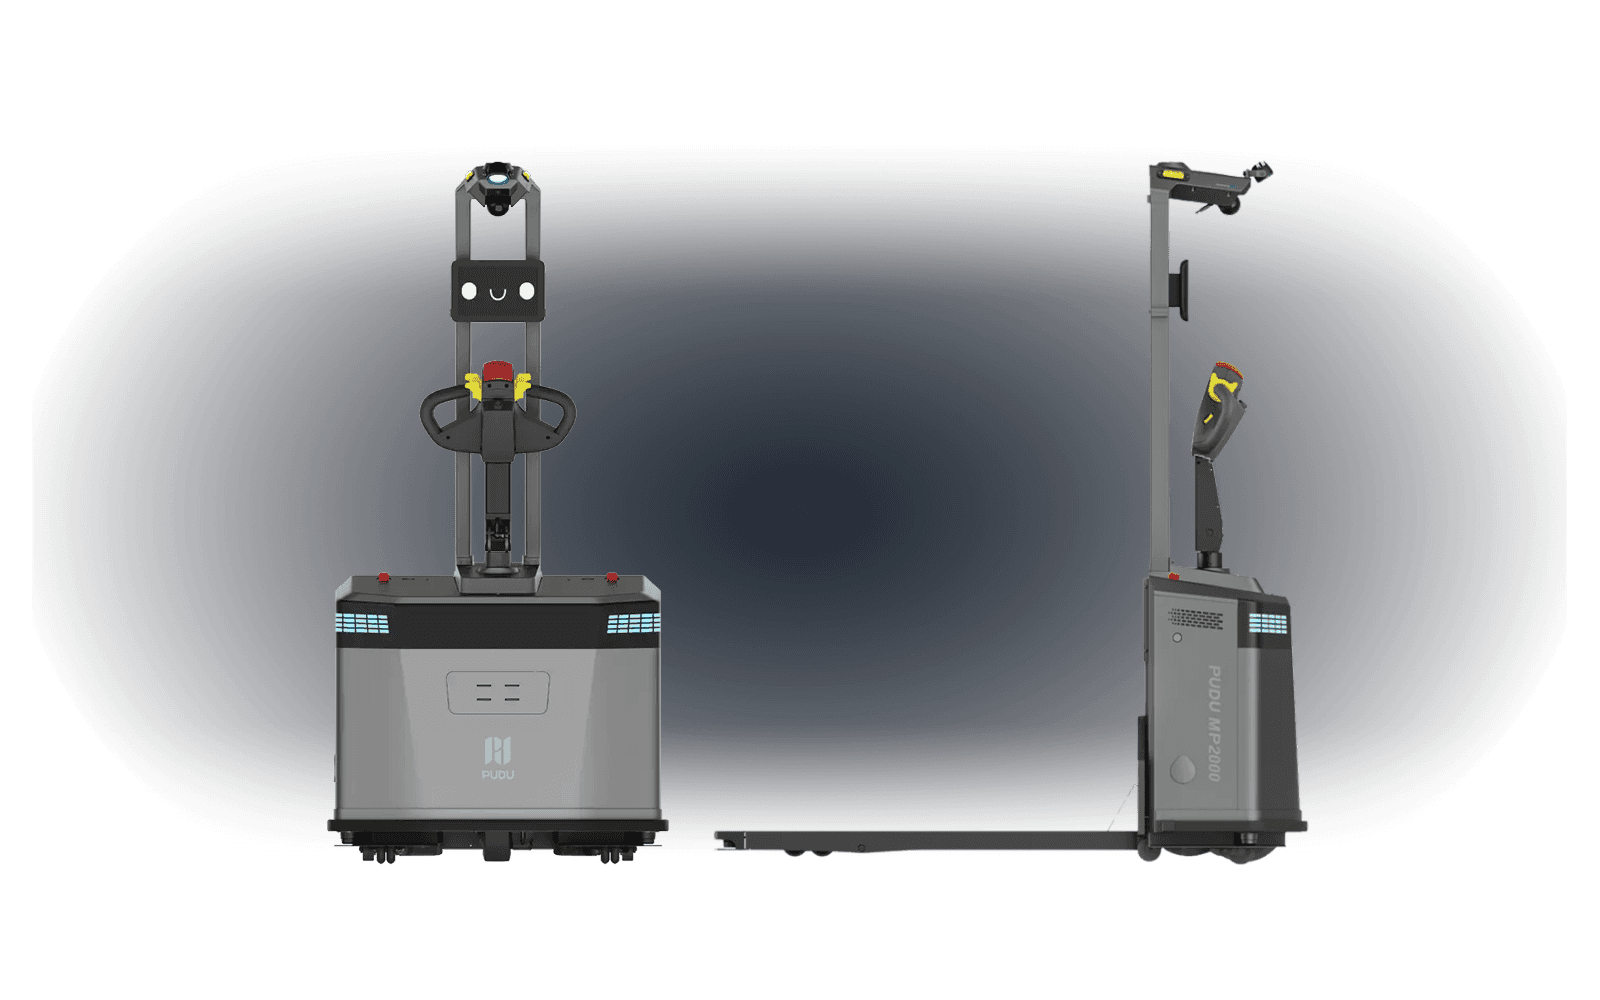
Une palette de 2 000 kg prise, transportée et déposée sans qu'un cariste soit mobilisé. Les fourches s'insèrent en 20 secondes, le robot roule à 1,2 m/s en charge et 1,6 m/s à vide. Sur les trajets répétitifs entre un quai, un stock et une ligne de production, c'est du temps de cariste rendu à des tâches qui demandent un jugement humain.
Les performances
1s
1s
insertion des fourches
1kg
1kg
charge maximale
1m
1m
largeur d'allée
1H
1H
autonomie à vide
C'est le point qui fait échouer la plupart des projets d'automatisation en entrepôt : une palette posée à la main n'est jamais parfaitement alignée. Le MP2000 encaisse jusqu'à 15 cm de décalage et 15° d'écart angulaire, et corrige seul sa trajectoire d'insertion. Vos équipes n'ont pas à changer leurs habitudes de dépose pour que le robot fonctionne.
Palettes à trois semelles, palettes à base périmétrique : elles sont prises en charge d'origine. Et pour les supports spécifiques que beaucoup de sites utilisent — bacs sur mesure, châssis maison, palettes non conformes — le robot apprend automatiquement à les reconnaître pour insérer ses fourches au bon endroit. Il s'adapte à votre parc, vous ne renouvelez pas votre parc pour lui.
Le MP2000 prend une palette à 90° dans une allée de 2 mètres seulement, ce qui permet de réduire l'espacement entre palettes à 15 cm. Sur un entrepôt existant, cela veut dire des emplacements gagnés sans un mètre carré de plus — et une croissance absorbée sans extension du bâtiment. C'est souvent l'argument qui finance le projet.
6h00
Il détecte un emplacement occupé au stock matières, prend la palette et alimente le poste de production. Aucune confirmation humaine dans le cycle.
10h00
Palettes déposées à la main par le chauffeur, donc mal alignées. Il rattrape jusqu'à 15 cm et 15° d'écart et les range en stock.
14h00
Une palette atypique à déplacer en urgence : bascule en mode manuel, un opérateur reprend la main, puis le robot repart en autonomie.
20h00
Retour en charge pour environ 2 heures. Les autres robots de la flotte se répartissent les tâches, même si le réseau tombe.
Caméras de profondeur, LiDAR 3D et capteurs complémentaires forment un système de sécurité multicouche : détection en temps réel des personnes, des engins et des obstacles. Face à un obstacle mobile, il évite ou s'arrête ; face à un obstacle fixe, il recalcule seul son itinéraire au lieu d'attendre. Il évalue aussi le gabarit réel de sa charge pour vérifier qu'un passage est franchissable avant de s'y engager.
Manutention manuelle vs robot NORBOT sur sites réels. Données issues de nos déploiements clients.
Trajets répétitifs
un cariste mobilisé
Densité de stockage
espacement dicté par le gabarit de l'engin
Régularité
dépend des équipes
Trajets répétitifs
en autonomie, 12 h par charge
Densité de stockage
15 cm entre palettes
Régularité
cycles identiques, jour et nuit
Ratios indicatifs issus des fiches constructeur Pudu Robotics et de nos déploiements. Nous calculons vos ratios réels lors de l'audit, sur vos flux et vos plans de charge.
L'orchestration est distribuée : chaque robot décide et planifie son itinéraire lui-même, et les machines communiquent entre elles pour se coordonner. Conséquence concrète en entrepôt, où le Wi-Fi est rarement parfait : si la liaison tombe, la flotte continue de fonctionner de façon synchronisée au lieu de s'arrêter en attendant le serveur.
Une tâche se lance depuis l'application Pudu Link, par API depuis votre WMS ou votre ERP, par commande vocale ou par un simple bouton posé au poste. L'intégration optionnelle avec les portes automatiques et les ascenseurs permet d'enchaîner les zones et les niveaux. Vous branchez le robot sur votre organisation, pas l'inverse.
Même robot, mêmes 2 tonnes, mêmes dimensions, même navigation, même autonomie. Une seule différence : la largeur extérieure des fourches passe de 620 à 550 mm. C'est la version à prendre si votre parc comporte des palettes ou des supports dont les entrées de fourches sont plus rapprochées que le standard européen.
Sur le terrain, dans vos métiers
approvisionnement des lignes en matières Navettes régulières entre stock et postes de fabrication, sans mobiliser de cariste sur des trajets répétitifs.
rangement et densification Prise à 90° en allée de 2 m et espacement réduit à 15 cm : des emplacements gagnés sans agrandir le bâtiment.
transfert en centre de distribution Réception au quai, mise en stock et dispatch, avec rattrapage des palettes posées à la main.
Une palette de 2 000 kg prise, transportée et déposée sans qu'un cariste soit mobilisé. Les fourches s'insèrent en 20 secondes, le robot roule à 1,2 m/s en charge et 1,6 m/s à vide. Sur les trajets répétitifs entre un quai, un stock et une ligne de production, c'est du temps de cariste rendu à des tâches qui demandent un jugement humain.
Les performances
1s
1s
insertion des fourches
1kg
1kg
charge maximale
1m
1m
largeur d'allée
1H
1H
autonomie à vide
C'est le point qui fait échouer la plupart des projets d'automatisation en entrepôt : une palette posée à la main n'est jamais parfaitement alignée. Le MP2000 encaisse jusqu'à 15 cm de décalage et 15° d'écart angulaire, et corrige seul sa trajectoire d'insertion. Vos équipes n'ont pas à changer leurs habitudes de dépose pour que le robot fonctionne.
Palettes à trois semelles, palettes à base périmétrique : elles sont prises en charge d'origine. Et pour les supports spécifiques que beaucoup de sites utilisent — bacs sur mesure, châssis maison, palettes non conformes — le robot apprend automatiquement à les reconnaître pour insérer ses fourches au bon endroit. Il s'adapte à votre parc, vous ne renouvelez pas votre parc pour lui.
Le MP2000 prend une palette à 90° dans une allée de 2 mètres seulement, ce qui permet de réduire l'espacement entre palettes à 15 cm. Sur un entrepôt existant, cela veut dire des emplacements gagnés sans un mètre carré de plus — et une croissance absorbée sans extension du bâtiment. C'est souvent l'argument qui finance le projet.
6h00
Il détecte un emplacement occupé au stock matières, prend la palette et alimente le poste de production. Aucune confirmation humaine dans le cycle.
10h00
Palettes déposées à la main par le chauffeur, donc mal alignées. Il rattrape jusqu'à 15 cm et 15° d'écart et les range en stock.
14h00
Une palette atypique à déplacer en urgence : bascule en mode manuel, un opérateur reprend la main, puis le robot repart en autonomie.
20h00
Retour en charge pour environ 2 heures. Les autres robots de la flotte se répartissent les tâches, même si le réseau tombe.
Caméras de profondeur, LiDAR 3D et capteurs complémentaires forment un système de sécurité multicouche : détection en temps réel des personnes, des engins et des obstacles. Face à un obstacle mobile, il évite ou s'arrête ; face à un obstacle fixe, il recalcule seul son itinéraire au lieu d'attendre. Il évalue aussi le gabarit réel de sa charge pour vérifier qu'un passage est franchissable avant de s'y engager.
Manutention manuelle vs robot NORBOT sur sites réels. Données issues de nos déploiements clients.
Trajets répétitifs
un cariste mobilisé
Densité de stockage
espacement dicté par le gabarit de l'engin
Régularité
dépend des équipes
Trajets répétitifs
en autonomie, 12 h par charge
Densité de stockage
15 cm entre palettes
Régularité
cycles identiques, jour et nuit
Ratios indicatifs issus des fiches constructeur Pudu Robotics et de nos déploiements. Nous calculons vos ratios réels lors de l'audit, sur vos flux et vos plans de charge.
L'orchestration est distribuée : chaque robot décide et planifie son itinéraire lui-même, et les machines communiquent entre elles pour se coordonner. Conséquence concrète en entrepôt, où le Wi-Fi est rarement parfait : si la liaison tombe, la flotte continue de fonctionner de façon synchronisée au lieu de s'arrêter en attendant le serveur.
Une tâche se lance depuis l'application Pudu Link, par API depuis votre WMS ou votre ERP, par commande vocale ou par un simple bouton posé au poste. L'intégration optionnelle avec les portes automatiques et les ascenseurs permet d'enchaîner les zones et les niveaux. Vous branchez le robot sur votre organisation, pas l'inverse.
Même robot, mêmes 2 tonnes, mêmes dimensions, même navigation, même autonomie. Une seule différence : la largeur extérieure des fourches passe de 620 à 550 mm. C'est la version à prendre si votre parc comporte des palettes ou des supports dont les entrées de fourches sont plus rapprochées que le standard européen.
Sur le terrain, dans vos métiers
approvisionnement des lignes en matières Navettes régulières entre stock et postes de fabrication, sans mobiliser de cariste sur des trajets répétitifs.
rangement et densification Prise à 90° en allée de 2 m et espacement réduit à 15 cm : des emplacements gagnés sans agrandir le bâtiment.
transfert en centre de distribution Réception au quai, mise en stock et dispatch, avec rattrapage des palettes posées à la main.
Non. La navigation combine LiDAR 3D et VSLAM, sans repères à coller ni rails à poser, et la cartographie se fait rapidement à l'arrivée. Il faut en revanche un sol très plat : il franchit 10 mm de seuil, 35 mm de vide, et ne monte que 3° en pleine charge. C'est le premier point que nous vérifions sur place.
Il les rattrape. Jusqu'à 15 cm de décalage et 15° d'écart angulaire sont corrigés automatiquement à l'insertion. C'est ce qui permet de l'installer dans un entrepôt qui fonctionne déjà, sans imposer de nouvelles consignes de dépose à vos équipes ni aux chauffeurs.
La seule différence est la largeur extérieure des fourches : 620 mm en standard, 550 mm en version étroite. Tout le reste est identique. Le choix se fait en mesurant les entrées de fourches de vos supports.
12 heures à vide, 6 heures à charge maximale, pour environ 2 heures de recharge en 200–240 V. Comptez donc sur la valeur en charge pour dimensionner vos cycles, pas sur celle à vide. Nous calculons le nombre de robots nécessaires selon vos flux pendant l'audit.
Non. La navigation combine LiDAR 3D et VSLAM, sans repères à coller ni rails à poser, et la cartographie se fait rapidement à l'arrivée. Il faut en revanche un sol très plat : il franchit 10 mm de seuil, 35 mm de vide, et ne monte que 3° en pleine charge. C'est le premier point que nous vérifions sur place.
Il les rattrape. Jusqu'à 15 cm de décalage et 15° d'écart angulaire sont corrigés automatiquement à l'insertion. C'est ce qui permet de l'installer dans un entrepôt qui fonctionne déjà, sans imposer de nouvelles consignes de dépose à vos équipes ni aux chauffeurs.
La seule différence est la largeur extérieure des fourches : 620 mm en standard, 550 mm en version étroite. Tout le reste est identique. Le choix se fait en mesurant les entrées de fourches de vos supports.
12 heures à vide, 6 heures à charge maximale, pour environ 2 heures de recharge en 200–240 V. Comptez donc sur la valeur en charge pour dimensionner vos cycles, pas sur celle à vide. Nous calculons le nombre de robots nécessaires selon vos flux pendant l'audit.
Non. La navigation combine LiDAR 3D et VSLAM, sans repères à coller ni rails à poser, et la cartographie se fait rapidement à l'arrivée. Il faut en revanche un sol très plat : il franchit 10 mm de seuil, 35 mm de vide, et ne monte que 3° en pleine charge. C'est le premier point que nous vérifions sur place.
Il les rattrape. Jusqu'à 15 cm de décalage et 15° d'écart angulaire sont corrigés automatiquement à l'insertion. C'est ce qui permet de l'installer dans un entrepôt qui fonctionne déjà, sans imposer de nouvelles consignes de dépose à vos équipes ni aux chauffeurs.
La seule différence est la largeur extérieure des fourches : 620 mm en standard, 550 mm en version étroite. Tout le reste est identique. Le choix se fait en mesurant les entrées de fourches de vos supports.
12 heures à vide, 6 heures à charge maximale, pour environ 2 heures de recharge en 200–240 V. Comptez donc sur la valeur en charge pour dimensionner vos cycles, pas sur celle à vide. Nous calculons le nombre de robots nécessaires selon vos flux pendant l'audit.
Démo sur site, sans engagement. Nous nous déplaçons partout en France.
Démo sur site, sans engagement. Nous nous déplaçons partout en France.
Démo sur site, sans engagement. Nous nous déplaçons partout en France.