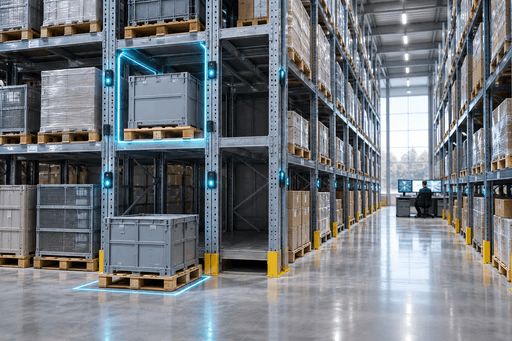
Entreposage
rotation de supports entre zones Les rayonnages mobiles vont à la préparation et reviennent, sans transfert de marchandise ni cariste dédié.
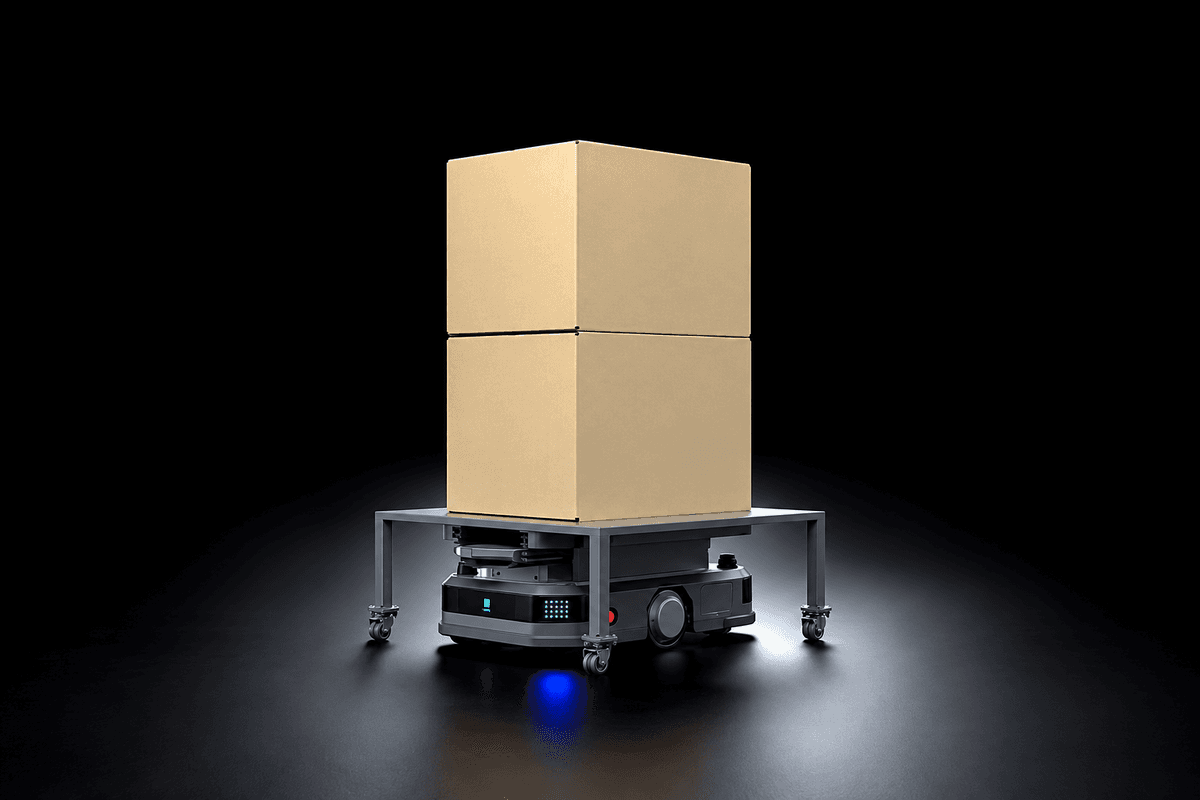
Plateforme basse à levage, pour rayonnages et supports roulants
Plateforme basse à levage, pour rayonnages et supports roulants
255 millimètres de hauteur : c'est ce qui change tout. Au lieu d'attendre qu'on charge son plateau, il se glisse sous un rayonnage, un support ou une desserte, le soulève de 60 mm et l'emmène. Le chargement disparaît du cycle — et avec lui le temps d'attente de l'opérateur devant le robot
Les performances
1kg
1kg
charge maximale
1h
1h
autonomie à vide
1mm
1mm
hauteur du châssis
1cm
1cm
passage minimal
Le levage s'effectue au centre de la charge, par en dessous. Conséquence pratique : il n'a pas besoin d'espace latéral pour manœuvrer ses organes de prise, contrairement à un chariot à fourches. Dans un magasin où les supports sont serrés les uns contre les autres, c'est souvent la seule méthode de prise possible.
Estimez vos économies avec un robot laveur.

C'est cinq centimètres de moins que la version Upright, et ces cinq centimètres décident parfois de la faisabilité d'un projet. Sur une implantation existante où les allées ont été dessinées pour des transpalettes manuels, un robot de 65 cm passe là où un engin plus large obligerait à déplacer des rayonnages
Levage 60 mm — Navigation LiDAR SLAM — Compatible VDA5050

emplacements reconnus

voie simple ou double
évacuation automatique
La perception identifie le support cible parmi les autres, s'y positionne et enchaîne la prise puis la dépose sans qu'un opérateur valide chaque étape. Sur une rotation régulière entre un magasin et une zone de préparation, cela veut dire un cycle complet lancé une fois et exécuté jusqu'au bout.

6h00
Il rejoint le rayonnage désigné, se place dessous, le soulève de 60 mm et l'emmène vers la zone de préparation. Personne n'a chargé quoi que ce soit.
10h00
Aller-retour entre préparation et expédition, support plein contre support vide, sans manipulation intermédiaire.
15h00
Deux robots se présentent dans la même travée : le système mesure la largeur disponible et décide de la circulation en voie simple ou double.
22h00
Deux heures pour repartir à 90 %, ou batterie remplacée pour enchaîner directement avec l'équipe suivante.
Le positionnement repose sur le LiDAR seul, sans caméra. C'est un choix de conception cohérent avec un robot qui passe l'essentiel de son temps sous un support, là où une vision utile n'aurait rien à observer. Aucun rail, aucune bande magnétique, aucun repère collé au sol n'est nécessaire

Manutention manuelle vs robot NORBOT sur sites réels. Données issues de nos déploiements clients.
Chargement
l'opérateur transfère la marchandise sur l'engin
Manœuvre
de l'espace latéral nécessaire pour prendre la charge
Créneaux de nuit
difficiles à pourvoir
Chargement
le support est pris tel quel, sans transfert
Manœuvre
prise par le centre, dégagement minimal
Créneaux de nuit
12 h d'autonomie et recharge en 2 h
Ratios indicatifs issus des fiches constructeur Pudu Robotics et de nos déploiements. Nous calculons vos ratios réels lors de l'audit, sur vos flux et vos plans de charge.

La compatibilité VDA5050 lui permet d'être piloté aux côtés d'AGV d'autres marques sans passerelle développée sur mesure. Et le système peut être hébergé sur vos propres serveurs, ce qui garde les données de flux à l'intérieur du site — une exigence courante en industrie sous contrat de confidentialité.
Un module dédié reçoit les signaux d'alarme incendie ou de séisme et applique un plan d'évacuation : rejoindre une zone sûre, ou s'immobiliser à un endroit qui ne bloque pas les circulations. Il détecte par ailleurs seul les obstacles bas, ceux qui passent sous un faisceau classique et arrêtent net une machine autonome.
Sur le terrain, dans vos métiers
rotation de supports entre zones Les rayonnages mobiles vont à la préparation et reviennent, sans transfert de marchandise ni cariste dédié.
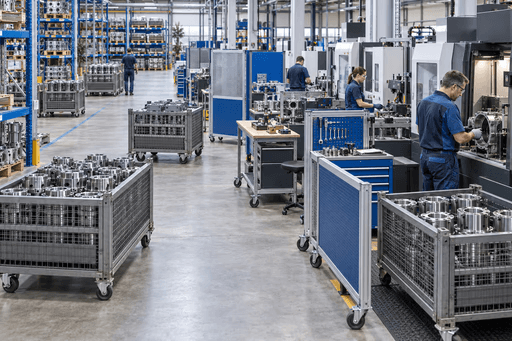
desserte de postes en allée serrée 65 cm de passage et prise centrale, dans des travées dessinées pour des transpalettes manuels.

acheminement entre étages Commande d'ascenseur et de portiques pour desservir plusieurs niveaux sans intervention.

255 millimètres de hauteur : c'est ce qui change tout. Au lieu d'attendre qu'on charge son plateau, il se glisse sous un rayonnage, un support ou une desserte, le soulève de 60 mm et l'emmène. Le chargement disparaît du cycle — et avec lui le temps d'attente de l'opérateur devant le robot
Les performances
1kg
1kg
charge maximale
1h
1h
autonomie à vide
1mm
1mm
hauteur du châssis
1cm
1cm
passage minimal
Le levage s'effectue au centre de la charge, par en dessous. Conséquence pratique : il n'a pas besoin d'espace latéral pour manœuvrer ses organes de prise, contrairement à un chariot à fourches. Dans un magasin où les supports sont serrés les uns contre les autres, c'est souvent la seule méthode de prise possible.
Estimez vos économies avec un robot laveur.
C'est cinq centimètres de moins que la version Upright, et ces cinq centimètres décident parfois de la faisabilité d'un projet. Sur une implantation existante où les allées ont été dessinées pour des transpalettes manuels, un robot de 65 cm passe là où un engin plus large obligerait à déplacer des rayonnages
Levage 60 mm — Navigation LiDAR SLAM — Compatible VDA5050
emplacements reconnus
voie simple ou double
évacuation automatique
La perception identifie le support cible parmi les autres, s'y positionne et enchaîne la prise puis la dépose sans qu'un opérateur valide chaque étape. Sur une rotation régulière entre un magasin et une zone de préparation, cela veut dire un cycle complet lancé une fois et exécuté jusqu'au bout.
6h00
Il rejoint le rayonnage désigné, se place dessous, le soulève de 60 mm et l'emmène vers la zone de préparation. Personne n'a chargé quoi que ce soit.
10h00
Aller-retour entre préparation et expédition, support plein contre support vide, sans manipulation intermédiaire.
15h00
Deux robots se présentent dans la même travée : le système mesure la largeur disponible et décide de la circulation en voie simple ou double.
22h00
Deux heures pour repartir à 90 %, ou batterie remplacée pour enchaîner directement avec l'équipe suivante.
Le positionnement repose sur le LiDAR seul, sans caméra. C'est un choix de conception cohérent avec un robot qui passe l'essentiel de son temps sous un support, là où une vision utile n'aurait rien à observer. Aucun rail, aucune bande magnétique, aucun repère collé au sol n'est nécessaire
Manutention manuelle vs robot NORBOT sur sites réels. Données issues de nos déploiements clients.
Chargement
l'opérateur transfère la marchandise sur l'engin
Manœuvre
de l'espace latéral nécessaire pour prendre la charge
Créneaux de nuit
difficiles à pourvoir
Chargement
le support est pris tel quel, sans transfert
Manœuvre
prise par le centre, dégagement minimal
Créneaux de nuit
12 h d'autonomie et recharge en 2 h
Ratios indicatifs issus des fiches constructeur Pudu Robotics et de nos déploiements. Nous calculons vos ratios réels lors de l'audit, sur vos flux et vos plans de charge.
La compatibilité VDA5050 lui permet d'être piloté aux côtés d'AGV d'autres marques sans passerelle développée sur mesure. Et le système peut être hébergé sur vos propres serveurs, ce qui garde les données de flux à l'intérieur du site — une exigence courante en industrie sous contrat de confidentialité.
Un module dédié reçoit les signaux d'alarme incendie ou de séisme et applique un plan d'évacuation : rejoindre une zone sûre, ou s'immobiliser à un endroit qui ne bloque pas les circulations. Il détecte par ailleurs seul les obstacles bas, ceux qui passent sous un faisceau classique et arrêtent net une machine autonome.
Sur le terrain, dans vos métiers
rotation de supports entre zones Les rayonnages mobiles vont à la préparation et reviennent, sans transfert de marchandise ni cariste dédié.
desserte de postes en allée serrée 65 cm de passage et prise centrale, dans des travées dessinées pour des transpalettes manuels.
acheminement entre étages Commande d'ascenseur et de portiques pour desservir plusieurs niveaux sans intervention.
255 millimètres de hauteur : c'est ce qui change tout. Au lieu d'attendre qu'on charge son plateau, il se glisse sous un rayonnage, un support ou une desserte, le soulève de 60 mm et l'emmène. Le chargement disparaît du cycle — et avec lui le temps d'attente de l'opérateur devant le robot
Les performances
1kg
1kg
charge maximale
1h
1h
autonomie à vide
1mm
1mm
hauteur du châssis
1cm
1cm
passage minimal
Le levage s'effectue au centre de la charge, par en dessous. Conséquence pratique : il n'a pas besoin d'espace latéral pour manœuvrer ses organes de prise, contrairement à un chariot à fourches. Dans un magasin où les supports sont serrés les uns contre les autres, c'est souvent la seule méthode de prise possible.
Estimez vos économies avec un robot laveur.
C'est cinq centimètres de moins que la version Upright, et ces cinq centimètres décident parfois de la faisabilité d'un projet. Sur une implantation existante où les allées ont été dessinées pour des transpalettes manuels, un robot de 65 cm passe là où un engin plus large obligerait à déplacer des rayonnages
Levage 60 mm — Navigation LiDAR SLAM — Compatible VDA5050
emplacements reconnus
voie simple ou double
évacuation automatique
La perception identifie le support cible parmi les autres, s'y positionne et enchaîne la prise puis la dépose sans qu'un opérateur valide chaque étape. Sur une rotation régulière entre un magasin et une zone de préparation, cela veut dire un cycle complet lancé une fois et exécuté jusqu'au bout.
6h00
Il rejoint le rayonnage désigné, se place dessous, le soulève de 60 mm et l'emmène vers la zone de préparation. Personne n'a chargé quoi que ce soit.
10h00
Aller-retour entre préparation et expédition, support plein contre support vide, sans manipulation intermédiaire.
15h00
Deux robots se présentent dans la même travée : le système mesure la largeur disponible et décide de la circulation en voie simple ou double.
22h00
Deux heures pour repartir à 90 %, ou batterie remplacée pour enchaîner directement avec l'équipe suivante.
Le positionnement repose sur le LiDAR seul, sans caméra. C'est un choix de conception cohérent avec un robot qui passe l'essentiel de son temps sous un support, là où une vision utile n'aurait rien à observer. Aucun rail, aucune bande magnétique, aucun repère collé au sol n'est nécessaire
Manutention manuelle vs robot NORBOT sur sites réels. Données issues de nos déploiements clients.
Chargement
l'opérateur transfère la marchandise sur l'engin
Manœuvre
de l'espace latéral nécessaire pour prendre la charge
Créneaux de nuit
difficiles à pourvoir
Chargement
le support est pris tel quel, sans transfert
Manœuvre
prise par le centre, dégagement minimal
Créneaux de nuit
12 h d'autonomie et recharge en 2 h
Ratios indicatifs issus des fiches constructeur Pudu Robotics et de nos déploiements. Nous calculons vos ratios réels lors de l'audit, sur vos flux et vos plans de charge.
La compatibilité VDA5050 lui permet d'être piloté aux côtés d'AGV d'autres marques sans passerelle développée sur mesure. Et le système peut être hébergé sur vos propres serveurs, ce qui garde les données de flux à l'intérieur du site — une exigence courante en industrie sous contrat de confidentialité.
Un module dédié reçoit les signaux d'alarme incendie ou de séisme et applique un plan d'évacuation : rejoindre une zone sûre, ou s'immobiliser à un endroit qui ne bloque pas les circulations. Il détecte par ailleurs seul les obstacles bas, ceux qui passent sous un faisceau classique et arrêtent net une machine autonome.
Sur le terrain, dans vos métiers
rotation de supports entre zones Les rayonnages mobiles vont à la préparation et reviennent, sans transfert de marchandise ni cariste dédié.
desserte de postes en allée serrée 65 cm de passage et prise centrale, dans des travées dessinées pour des transpalettes manuels.
acheminement entre étages Commande d'ascenseur et de portiques pour desservir plusieurs niveaux sans intervention.
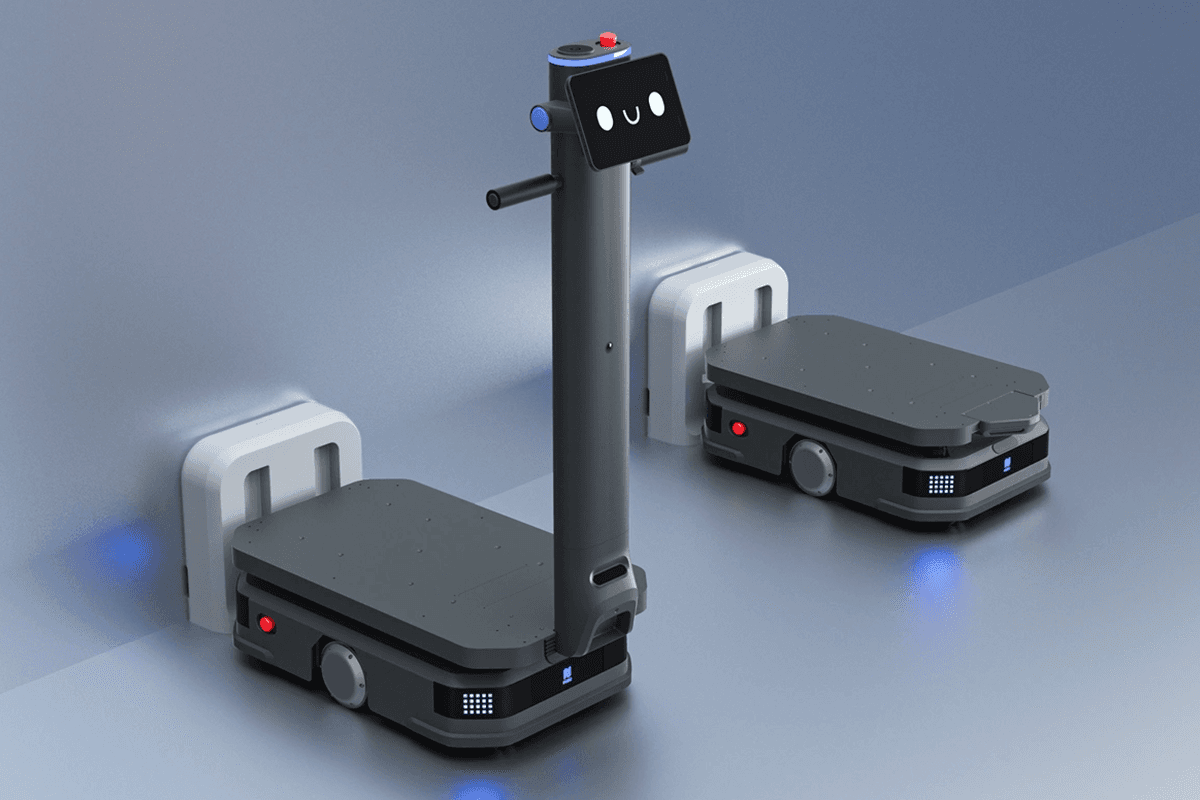
Posez-vous une seule question : votre charge est-elle sur un support qu'on peut soulever par en dessous ? Si oui, l'Underride la prend telle quelle, passe dans 65 cm et ne demande aucun chargement. Si votre marchandise doit être posée sur le robot, ou si vous voulez un écran embarqué et une poignée d'assistance pour reprendre la main manuellement, c'est l'Upright qu'il vous faut.
Un dégagement suffisant sous le support pour que le robot s'y engage, et une structure capable d'être soulevée de 60 mm par le centre sans se déformer. Nous mesurons vos rayonnages et vos dessertes pendant l'audit : c'est ce point, plus que la charge, qui détermine si le projet est réalisable tel quel.
L'Upright combine LiDAR et VSLAM, l'Underride fonctionne au LiDAR seul. C'est cohérent avec un robot qui circule sous les supports, où une caméra n'aurait pas de repères visuels exploitables. Dans un environnement très dégagé et peu structuré, l'Upright reste le plus stable des deux — nous le disons pendant l'audit plutôt qu'après.
10 mm de seuil franchissable, 35 mm de fente, et un fonctionnement entre 0 et 40 °C en intérieur. Un joint de dilatation trop large ou une rampe de quai suffisent à écarter le modèle : nous vérifions vos cheminements réels avant toute proposition.
Posez-vous une seule question : votre charge est-elle sur un support qu'on peut soulever par en dessous ? Si oui, l'Underride la prend telle quelle, passe dans 65 cm et ne demande aucun chargement. Si votre marchandise doit être posée sur le robot, ou si vous voulez un écran embarqué et une poignée d'assistance pour reprendre la main manuellement, c'est l'Upright qu'il vous faut.
Un dégagement suffisant sous le support pour que le robot s'y engage, et une structure capable d'être soulevée de 60 mm par le centre sans se déformer. Nous mesurons vos rayonnages et vos dessertes pendant l'audit : c'est ce point, plus que la charge, qui détermine si le projet est réalisable tel quel.
L'Upright combine LiDAR et VSLAM, l'Underride fonctionne au LiDAR seul. C'est cohérent avec un robot qui circule sous les supports, où une caméra n'aurait pas de repères visuels exploitables. Dans un environnement très dégagé et peu structuré, l'Upright reste le plus stable des deux — nous le disons pendant l'audit plutôt qu'après.
10 mm de seuil franchissable, 35 mm de fente, et un fonctionnement entre 0 et 40 °C en intérieur. Un joint de dilatation trop large ou une rampe de quai suffisent à écarter le modèle : nous vérifions vos cheminements réels avant toute proposition.
Posez-vous une seule question : votre charge est-elle sur un support qu'on peut soulever par en dessous ? Si oui, l'Underride la prend telle quelle, passe dans 65 cm et ne demande aucun chargement. Si votre marchandise doit être posée sur le robot, ou si vous voulez un écran embarqué et une poignée d'assistance pour reprendre la main manuellement, c'est l'Upright qu'il vous faut.
Un dégagement suffisant sous le support pour que le robot s'y engage, et une structure capable d'être soulevée de 60 mm par le centre sans se déformer. Nous mesurons vos rayonnages et vos dessertes pendant l'audit : c'est ce point, plus que la charge, qui détermine si le projet est réalisable tel quel.
L'Upright combine LiDAR et VSLAM, l'Underride fonctionne au LiDAR seul. C'est cohérent avec un robot qui circule sous les supports, où une caméra n'aurait pas de repères visuels exploitables. Dans un environnement très dégagé et peu structuré, l'Upright reste le plus stable des deux — nous le disons pendant l'audit plutôt qu'après.
10 mm de seuil franchissable, 35 mm de fente, et un fonctionnement entre 0 et 40 °C en intérieur. Un joint de dilatation trop large ou une rampe de quai suffisent à écarter le modèle : nous vérifions vos cheminements réels avant toute proposition.
Démo sur site, sans engagement. Nous nous déplaçons partout en France.
Démo sur site, sans engagement. Nous nous déplaçons partout en France.
Démo sur site, sans engagement. Nous nous déplaçons partout en France.